Quando Li Wei, um supervisor de manutenção em Lisboa, iniciou uma linha de embalagem após uma troca de fim de semana, o motor da esteira desligou-se em segundos. Ele reiniciou o disjuntor, verificou os terminais e assistiu à mesma falha se repetir. Uma revisão posterior constatou que o controlador tinha sido selecionado para a potência nominal do motor, mas não para o perfil de arranque, temperatura ambiente ou a lógica de paragem da fábrica. A falha visível parecia uma unidade defeituosa; a causa raiz foi a seleção e especificação.
Resumo: Um controlador de motor inteligente combina sensoriamento, proteção, lógica de controlo, uma etapa de potência, comunicações e diagnósticos em torno de uma aplicação de motor. A distinção prática não é uma tela ou uma porta de rede: é se o controlador consegue tomar uma decisão medida e relatar por que a tomou. A IEC 60204-1 fornece uma referência útil de segurança de máquinas, mas não garante o desempenho do produto. Comece pelos dados do motor, ciclo de trabalho, resposta a falhas e requisitos do mercado de destino antes de comparar marcas.
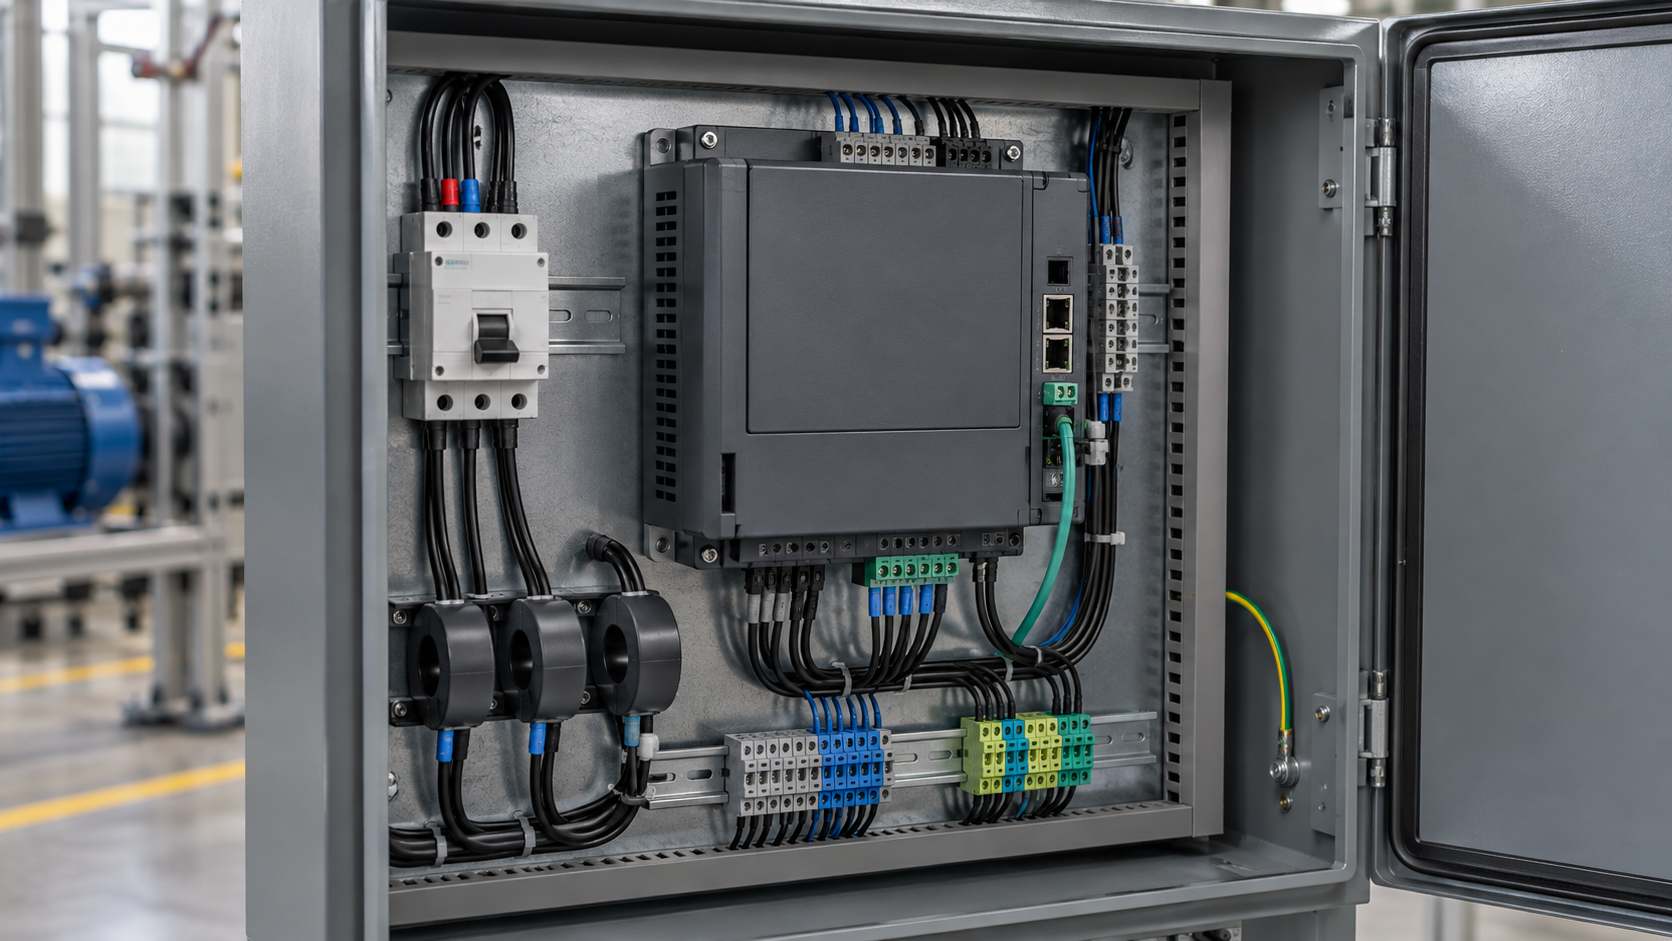
A primeira camada é o sensoriamento. Dependendo do design, transformadores de corrente, shunts, sensoriamento de tensão, entradas de temperatura, feedback de velocidade ou deteção de perda de fase fornecem os sinais brutos. O controlador então compara esses sinais com limites configurados e o envelope de operação esperado do motor. Uma leitura de corrente é útil apenas quando sua localização, método de amostragem e tempo de resposta são compreendidos; um valor aparentemente preciso ainda pode perder uma sobrecarga curta ou um atoleiro mecânico.
As equipas de aquisição devem solicitar os intervalos de entrada, precisão do sensoriamento, definição do tempo de resposta e método de teste. A IEC 61800-5-1 é frequentemente referenciada para segurança de acionamentos de velocidade variável, enquanto a IEC 60204-1 aborda equipamentos elétricos de máquinas de forma mais ampla. Nenhuma referência elimina a necessidade de verificar as condições reais do motor, fiação, gabinete e instalação.
A proteção é uma função coordenada, e não um único limiar de disparo. Sobrecarga, curto-circuito, perda de fase, rotor travado, subtensão, sobretensão, sobretemperatura e condições de falha à terra podem exigir ações diferentes: alarme, paragem controlada, isolamento imediato ou inibição de reinício. A lógica de controlo deve preservar um registo claro de eventos para que um técnico possa distinguir uma sobrecarga de processo de uma falha de fiação.
É aqui que um controlador de motor inteligente difere de uma configuração básica de contatores mais sobrecarga. Um controlador de motor inteligente só ganha o seu nome quando a condição medida, a resposta configurada e o evento registado podem ser rastreados em conjunto. A lógica adicional pode reduzir o tempo de diagnóstico, mas também introduz dependências de configuração. Pergunte se as configurações são mantidas após a perda de energia, se as classes de disparo estão documentadas e se uma função de segurança é separada de uma função de proteção padrão. Quando energia perigosa está envolvida, o procedimento de bloqueio/tagout continua a ser um controlo operacional; um bit de estado de software não substitui o isolamento.
O algoritmo de controlo traduz um comando do operador ou do PLC numa sequência de comutação para a etapa de potência. Para um motor de indução, isso pode significar controlo por contatores, arranque com limite de corrente, controlo orientado ao torque ou operação de frequência variável. Componentes de carbeto de silício, IGBT, MOSFET ou eletromecânicos podem aparecer em arquiteturas diferentes; as questões relevantes são o stress de comutação, o caminho térmico, o contenção de falhas e a facilidade de manutenção.
As comunicações podem usar I/O discreto, Modbus, CAN, protocolos baseados em Ethernet ou uma interface específica do fornecedor. Um controlador de motor digital é útil quando os seus dados são acionáveis: estado de funcionamento, tendência de carga, causa da falha, estado de reinício e contadores de manutenção devem mapear-se para um registo ou lista de sinais documentados. Um rótulo de protocolo sozinho não prova interoperabilidade. Solicite um mapa de comunicação, comportamento de timeout e um estado definido após perda de rede.
O caso de custo total geralmente está na redução do tempo de inatividade evitado e na diagnoses mais rápida, não no número de recursos do controlador. Uma cálculo ilustrativo: se um registo de falha documentado economiza 20 minutos em cada um dos 12 eventos de serviço por ano, o valor depende das taxas reais de mão-de-obra e tempo de inatividade da fábrica. Rotule esse cálculo como específico do local; não o apresente como um retorno garantido.
Os nomes descrevem funções sobrepostas, mas diferentes. Um VFD altera frequência e tensão para regular velocidade e torque; um arranque suave gerencia principalmente a tensão durante a partida e paragem; um circuito integrado de driver de motor é um circuito integrado que conduz um estágio de motor em equipamentos como ventiladores, bombas, atuadores ou eletrodomésticos. Um controlador de motor inteligente pode integrar uma dessas funções ou estar acima delas como uma camada de supervisão e proteção.
| Opção | Função principal | Retroalimentação e controlo típicos | Onde se encaixa | Cuidado na aquisição |
|---|---|---|---|---|
| Controlador de motor inteligente | Monitorizar, proteger, comandar e relatar a operação do motor | Corrente, tensão, temperatura, estado e lógica configurável | Máquinas industriais conectadas e painéis | Confirmar a função exata do estágio de potência e limite de segurança |
| VFD | Regular a velocidade e o torque do motor variando frequência e tensão | Referência de velocidade, corrente, frequência, estado de falha | Bombas, ventiladores, transportadores, linhas de processo | Verificar isolamento do motor, harmônicos, travagem e condições de EMC |
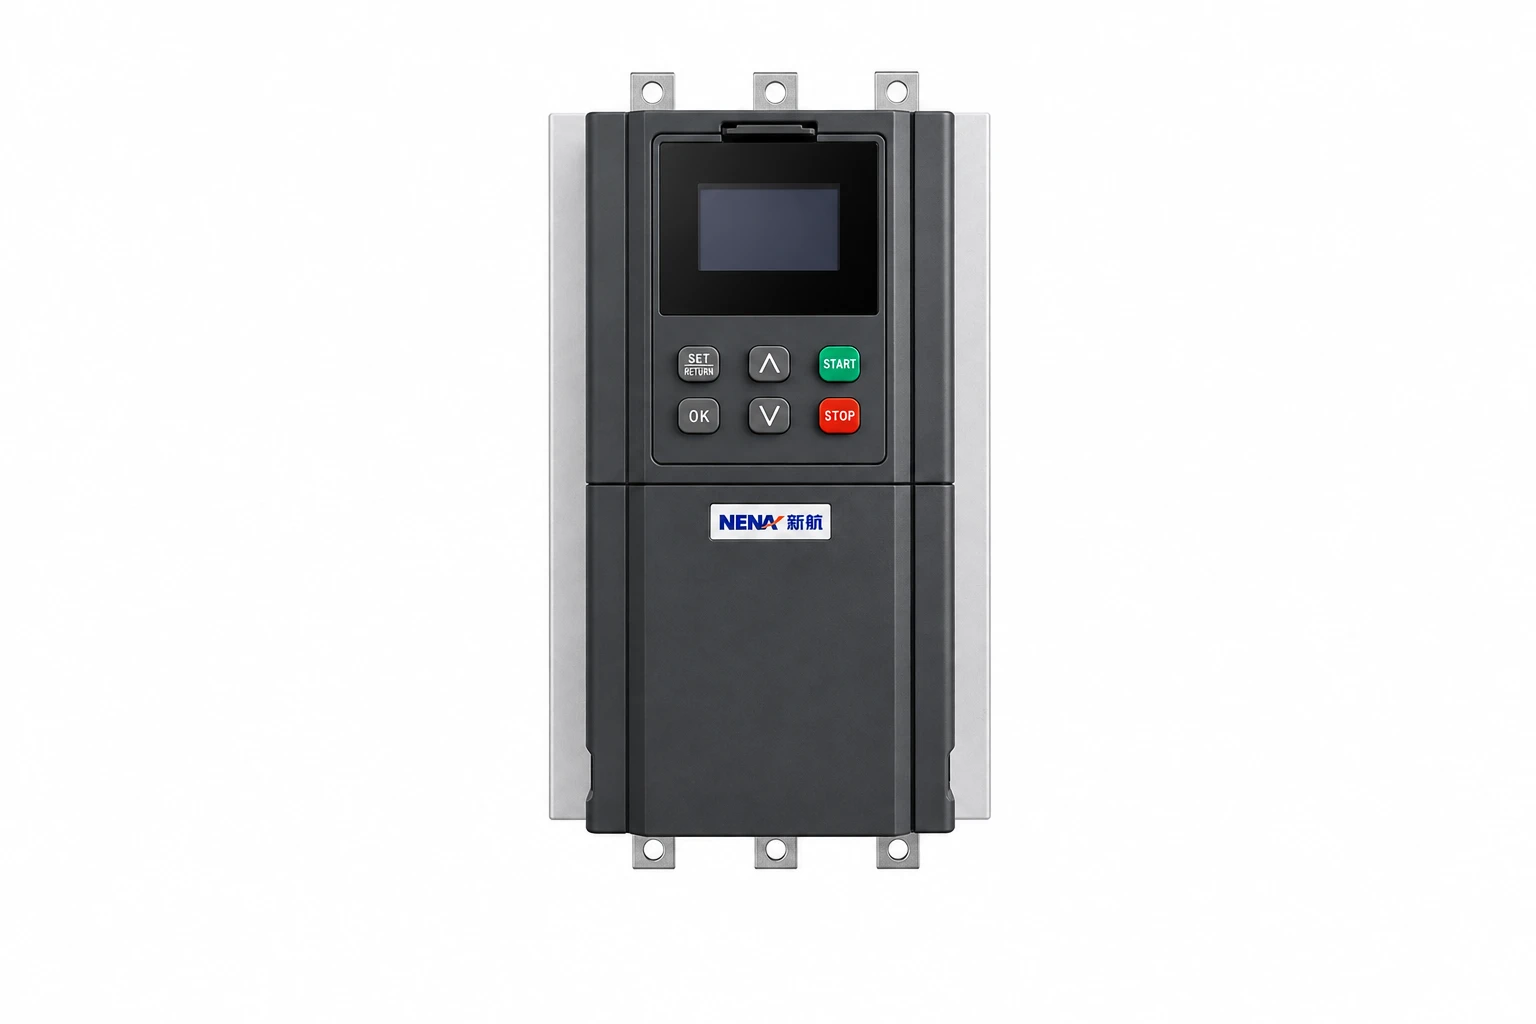
| Arranque suave | Limitar a corrente de arranque e moldar aceleração ou desaceleração | Corrente, rampa, bypass, estado de disparo | Motores de velocidade fixa com arranques mais suaves | Não fornece controlo de velocidade variável completo |
| Circuito integrado de driver de motor | Alternar e regular um estágio de motor de baixa ou média potência | Entradas de Hall, encoder, corrente ou força contraeletromotriz | Produtos embarcados e equipamentos compactos | Verificar o projeto térmico, firmware e requisitos de isolamento |
Se uma linha precisar de controlo de velocidade, reveja a conversor de frequência categoria em vez de assumir que as funções de monitorização de um controlador incluem um VFD. Se o requisito estiver limitado a reduzir o esforço de arranque num motor de velocidade fixa, uma arrancador suave pode ser a arquitetura mais proporcional.
Utilize estas ações de aquisição antes de aprovar um projeto:
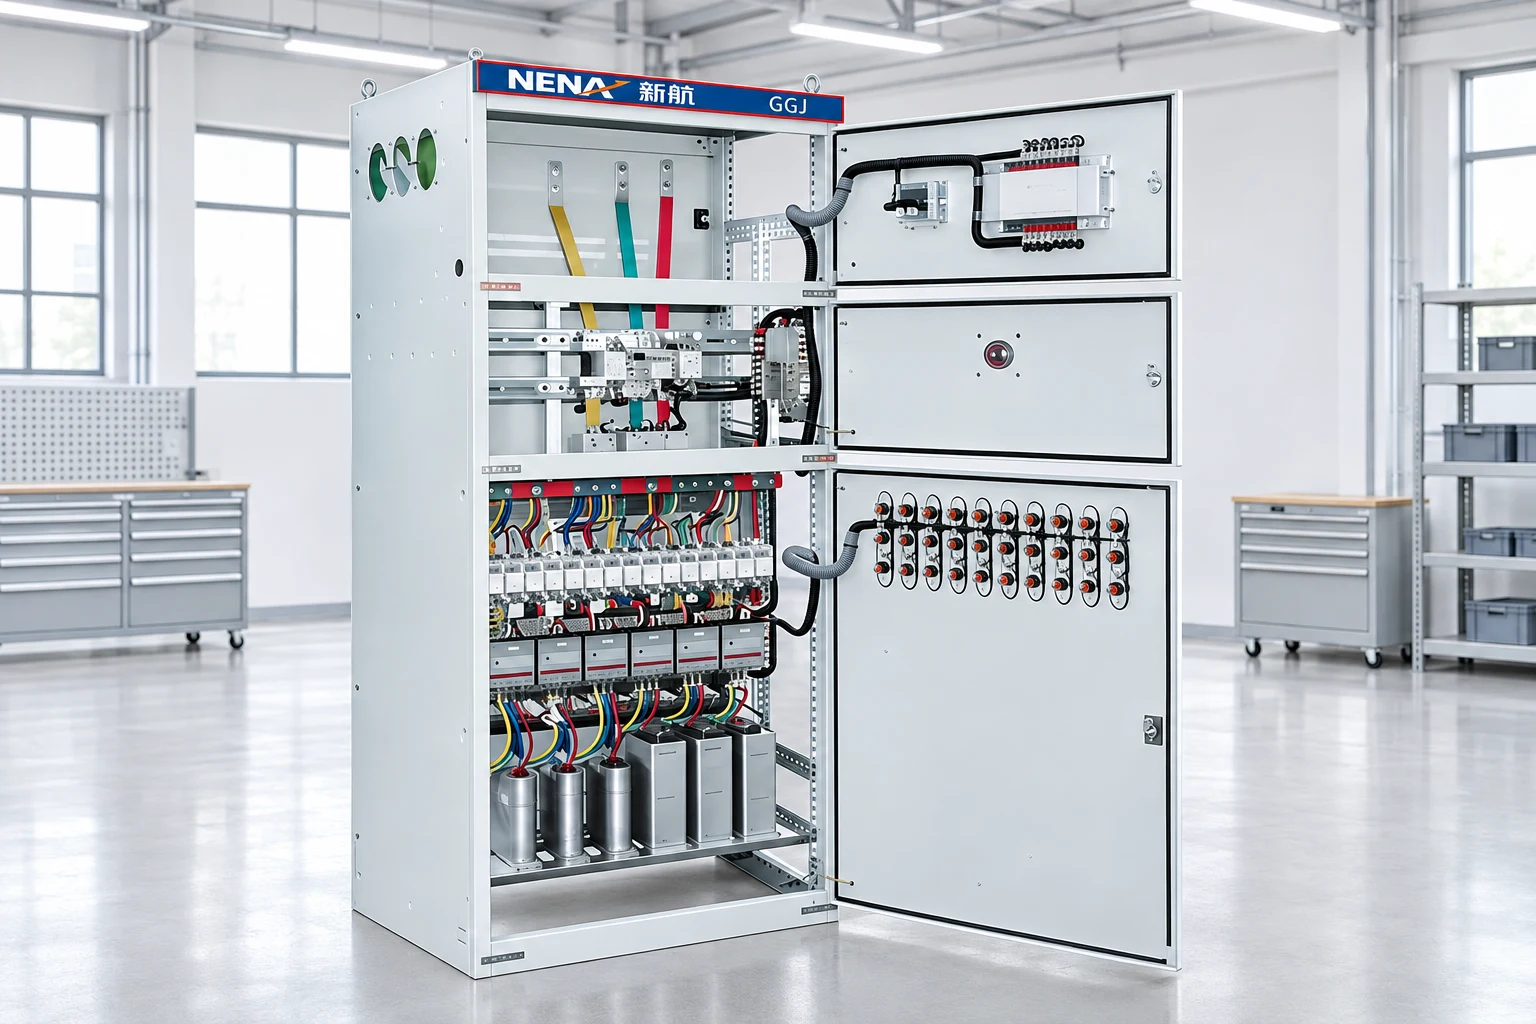
NENA / Zhejiang Xinhang Electrical can be considered when a project needs configurable motor-control equipment, panel integration, and documentation aligned to a stated application. The buyer should still evaluate the supplied model and evidence against the machine specification. A smart motor controller is one part of a complete cabinet and control architecture, not a shortcut around engineering review.
Intelligent motor management is the coordinated monitoring, protection, control, and reporting of one or more motors. It may combine local sensing with PLC or network data so that operators can see load state and fault cause. The exact functions depend on the controller architecture and configured limits.
A motor driver IC is an integrated circuit that switches and regulates power to a motor, often using inputs such as Hall sensors, an encoder, or back-EMF. It is usually a component inside embedded equipment rather than a complete industrial panel controller. Verify voltage, current, thermal, isolation, and firmware requirements before treating it as a system solution.
It samples electrical or mechanical signals, compares them with configured rules, and commands a power stage or contactor while recording status and faults. Some designs also exchange data with a PLC or supervisory system. The response to a fault may be an alarm, controlled stop, isolation, or restart inhibit, so the configured state machine matters.
Potential benefits include more consistent protection, faster troubleshooting, trend data, and easier integration with plant controls. The value depends on good sensing, documented parameters, and a maintenance process that uses the data. A network connection without clear diagnostics or ownership may add complexity without reducing downtime.
The useful rule is simple: specify the motor system’s behavior first, then choose the controller that can measure, protect, and explain that behavior. For an application review, documentation check, or cabinet requirement, contact NENA / Zhejiang Xinhang Electrical with the motor data and operating profile.