Quando Elena Ruiz, uma engenheira de manutenção em Lisboa, encontrou uma correia transportadora que parava sempre que uma caixa pesada entrava na linha, ela aumentou a configuração do controlador e reiniciou o motor. A linha acelerou, disparou sobrecorrente em segundos, e deixou o motor mais quente do que antes. Uma revisão da placa de identificação, perfil de carga e percurso do cabo mostrou o verdadeiro problema: o controlador tinha sido selecionado apenas pela potência nominal, enquanto a correia transportadora precisava de torque controlado a baixa velocidade e um perfil de sobrecarga classificado para duty. A seleção correta restaurou uma aceleração previsível sem substituir o motor.
Resumo: Um controlador para um motor trifásico deve ser selecionado a partir da placa de identificação do motor, curva de torque de carga, frequência de arranque, condições ambientais, necessidades de travagem e requisitos de segurança e EMC aplicáveis — não apenas pela kW. Um inversor de frequência variável normalmente altera a velocidade mudando a frequência e a tensão, enquanto um arranque suave gerencia principalmente a aceleração e não fornece regulação contínua de velocidade. Confirme a corrente nominal do motor, duty, invólucro e método de instalação de acordo com a IEC 60034-1 e os requisitos IEC 61800 aplicáveis antes de fazer o pedido.
A expressão “controlador de velocidade” cobre várias arquiteturas de eletrônica de potência. Um inversor de frequência variável (VFD), também chamado de acionador de velocidade ajustável, retifica a corrente alternada de entrada, cria um link de corrente contínua e sintetiza uma saída de frequência variável com transistores bipolares de porta isolada ou uma etapa de comutação comparável. Com um motor de indução, alterar a frequência de saída muda a velocidade síncrona; manter uma relação adequada entre volts por hertz ajuda a preservar o fluxo magnético abaixo da velocidade base. O controle vetorial sem sensor ou de malha fechada pode melhorar o torque em baixa velocidade quando a aplicação assim requer.
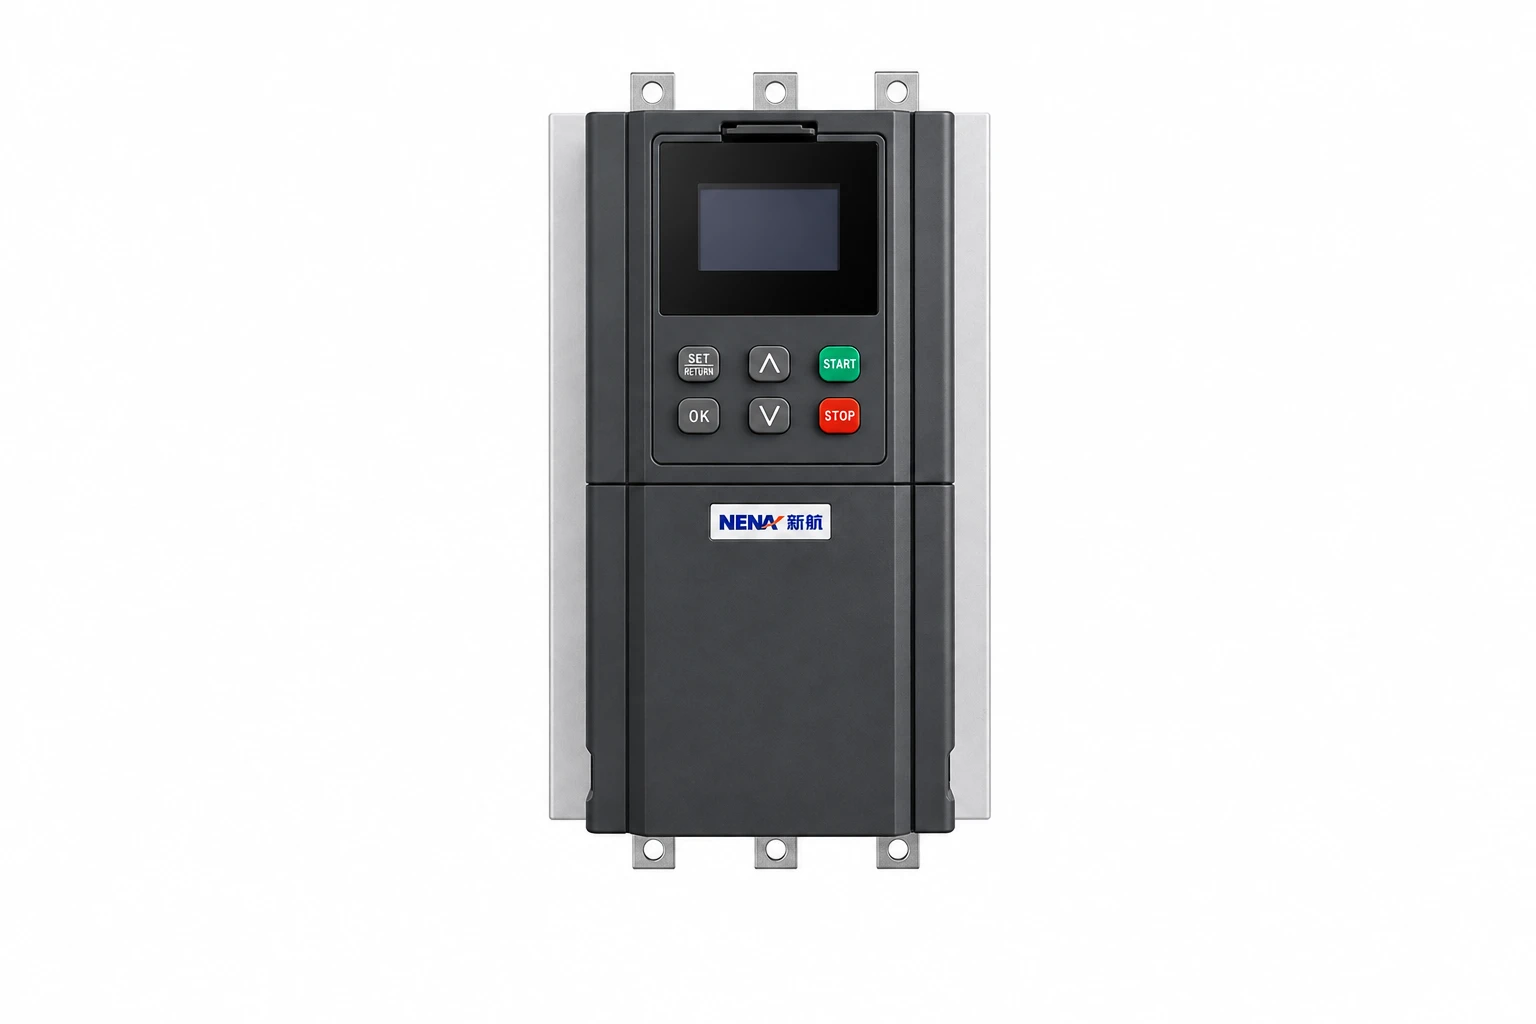
Em contraste, um arranque suave usa disparo controlado de tiristores para aumentar a tensão aplicada durante a arranque e paragem. Pode reduzir a corrente de inrush e o choque mecânico, mas normalmente não mantém uma velocidade de funcionamento comandada. Um contato de bypass pode suportar corrente após a aceleração, reduzindo o calor no percurso do semicondutor; a seleção do bypass ainda deve considerar o duty, coordenação de falhas e arranques permitidos por hora. O arranque suave online da XINHANG para arranque de motor é uma comparação relevante quando o processo necessita de uma arrancada mais suave em vez de velocidade variável de funcionamento.
A velocidade do motor segue a relação aproximada:
n_s = 120f / p
onde n_s é a velocidade síncrona em rotações por minuto, f é a frequência elétrica em hertz, e p é o número de polos do motor. A velocidade real do motor de indução é menor devido ao escorregamento. Assim, um inversor altera a velocidade controlando a frequência e o escorregamento, não apenas baixando a tensão. O controlo apenas por tensão pode causar sobreaquecimento, torque pobre ou operação instável quando usado fora do projeto pretendido do motor.
Para o controlador de velocidade de motor trifásico selecionado, verifique pelo menos estes valores:
A placa de características do motor e as classificações IEC 60034-1 estabelecem o ponto de partida; o perfil da aplicação determina a classe do acionamento. Para bombas e ventiladores, o torque geralmente aumenta aproximadamente com o quadrado da velocidade e a potência com o cubo da velocidade, pelo que reduzir a velocidade pode diminuir significativamente a demanda de energia. Transportadores, misturadores, guinchos e extrusoras podem exigir torque quase constante e considerações térmicas de baixa velocidade mais elevadas.
A inversor de frequência é geralmente a melhor opção quando o processo necessita de comandos de velocidade repetíveis, aceleração controlada numa ampla gama, redução de energia por perdas de estrangulamento ou operação coordenada entre múltiplos motores. Uma bomba que anteriormente usava uma válvula para estrangular o vazão pode reduzir perdas na válvula quando o acionamento ajusta a velocidade, mas a poupança depende da curva real do sistema, horas de funcionamento, restrições de fluxo mínimo e eficiência do motor. Considere qualquer valor de retorno de investimento como um cálculo de aplicação, não um resultado garantido.
Utilize um arranque suave quando o motor normalmente funcione a velocidade máxima e os principais problemas sejam corrente de arranque, queda de tensão, martelo de água, choque na correia ou esforço mecânico durante a partida. Um arranque suave pode ter uma complexidade de controlo inferior e perdas de conversão menores durante a operação de bypass, enquanto um VFD acrescenta funcionalidades de velocidade, considerações harmónicas e EMC, e mais configurações para afinação. A resposta correta segue o comportamento do processo em vez de uma preferência genérica por uma tecnologia.
A seleção também depende de travagem e regeneração. Um ventilador de alta inércia pode desacelerar com segurança, enquanto um guincho, centrífuga ou máquina de indexação rápida pode precisar de um resistor de travagem, unidade regenerativa, interface de travagem mecânica ou uma categoria de paragem controlada. Confirme a energia de paragem e o ciclo de trabalho com o fabricante do acionamento. Não dimensione um resistor de travagem apenas com base na kW do motor; calcule inércia, velocidade, tempo de paragem, repetição e capacidade térmica do resistor.
| Dimensão | VFD / inversor de frequência | Arranque suave online | Arranque suave em bypass | Arranque direto na linha |
|---|---|---|---|---|
| Função principal | Controlo contínuo de velocidade e torque | Arranque/paragem controlados com caminho de semicondutor em serviço | Arranque/paragem controlados, depois bypass do contator | Arranque a tensão plena |
| Operação a baixa velocidade | Disponível quando o motor e o inversor estão classificados para isso | Normalmente não regulado | Normalmente não regulado após o bypass | Não disponível |
| Corrente de arranque | Programável e geralmente inferior à linha direta | Limitado pelos ajustes de rampa e corrente | Limitado durante a rampa; bypass após o arranque | Maior dos quatro em muitas aplicações |
| Oportunidade de energia | Can reduce flow-related losses at reduced speed | Little running-speed saving | Little running-speed saving | None from speed control |
| Harmonic and EMC work | Requires drive, cable, filter, and earthing review | Still requires power-quality review, usually less switching complexity | Same, with bypass coordination | Simpler power path but high starting demand |
| Best fit | Pumps, fans, conveyors, mixers, process lines | Pumps, compressors, conveyors, and motors that run full speed | High-current full-speed motors where bypass is useful | Small or lightly constrained motors |
| Maintenance focus | Cooling, DC-link condition, settings, cables, bearings | Thyristors, cooling, bypass contactor, settings | Thyristors, bypass contactor, coordination | Contactor, overload relay, and mechanical connections |
| Total-cost drivers | Drive, installation, EMC, commissioning, and energy profile | Starter, bypass, coordination, and mechanical benefits | Starter, bypass, cabinet space, and serviceability | Larger supply infrastructure and mechanical stress |
Start with current, not only horsepower. A controller’s continuous output current should meet or exceed the motor’s actual full-load current for the selected voltage and duty. If the load has high breakaway torque, frequent starts, low-speed operation, or shock loading, use the manufacturer’s heavy-duty or constant-torque rating and check its overload duration. A 30 kW motor can present very different drive requirements as a centrifugal fan, a loaded conveyor, or a hoist.
Check the following sequence before procurement:
The motor’s thermal behavior is often the hidden constraint. At low speed, a standard self-cooled motor can move less air even though shaft torque remains high. An independent blower, reduced torque, a motor with inverter-duty insulation, or a minimum-speed limit may be necessary. A drive’s overload rating does not automatically make the motor safe during extended low-speed operation.
Cable length and switching edges can create reflected-wave stress at the motor terminals. Long runs may require an output reactor or a dV/dt or sine-wave filter, subject to the drive and motor supplier’s instructions. Keep control and motor power cables separated, bond the shield or armor correctly, and avoid routing encoder or analog signals alongside high-frequency output conductors.
| Aplicação ou restrição | Required performance emphasis | Sizing and specification checks | Cost or risk driver |
|---|---|---|---|
| Centrifugal pump or fan | Variable torque, stable minimum flow, sleep or wake control | System curve, minimum speed, bypass needs, wet-well or fan constraints | Oversizing, poor setpoints, and operation away from the efficient region |
| Esteira ou misturador | Constant torque, breakaway torque, controlled acceleration | Heavy-duty current, overload time, gearbox ratio, jam response | Undersized current rating and belt or coupling shock |
| Hoist or vertical axis | Controlled stop, holding brake interface, regenerative energy | Brake sequencing, resistor or regeneration, safe torque-off design | Dropped-load risk, braking heat, and inadequate fault response |
| Compressor | Torque profile, restart behavior, pressure control | Motor cooling, minimum speed, restart inhibit, process relief | Short cycling, pressure instability, and unplanned downtime |
| Long motor cable or sensitive facility | EMC, reflected-wave mitigation, low leakage | Cable construction, filters, earthing, RCD compatibility | Nuisance trips, bearing currents, and radio interference |
| Hot, dusty, or high-altitude site | Thermal margin and enclosure protection | Derating curve, cooling path, IP/NEMA enclosure, service access | Premature component aging and blocked airflow |
An illustrative total-cost calculation should include the controller, cabinet, line and load-side components, engineering, commissioning, training, expected energy impact, downtime avoided, and spares. For example, a pump that runs many hours at partial flow may justify a VFD through reduced throttling losses, while a rarely started motor may not. Use measured load and operating-hour data before claiming a payback period.
Installation begins with a documented single-line diagram and a lockout/tagout procedure. A DC link can remain energized after the incoming disconnect opens; wait the period specified by the manufacturer and verify absence of voltage with a suitable test instrument before opening the enclosure. The applicable safety framework includes IEC 61800-5-1 for adjustable-speed power drive system hazards and local electrical rules for enclosure, protective bonding, isolation, and work practices.
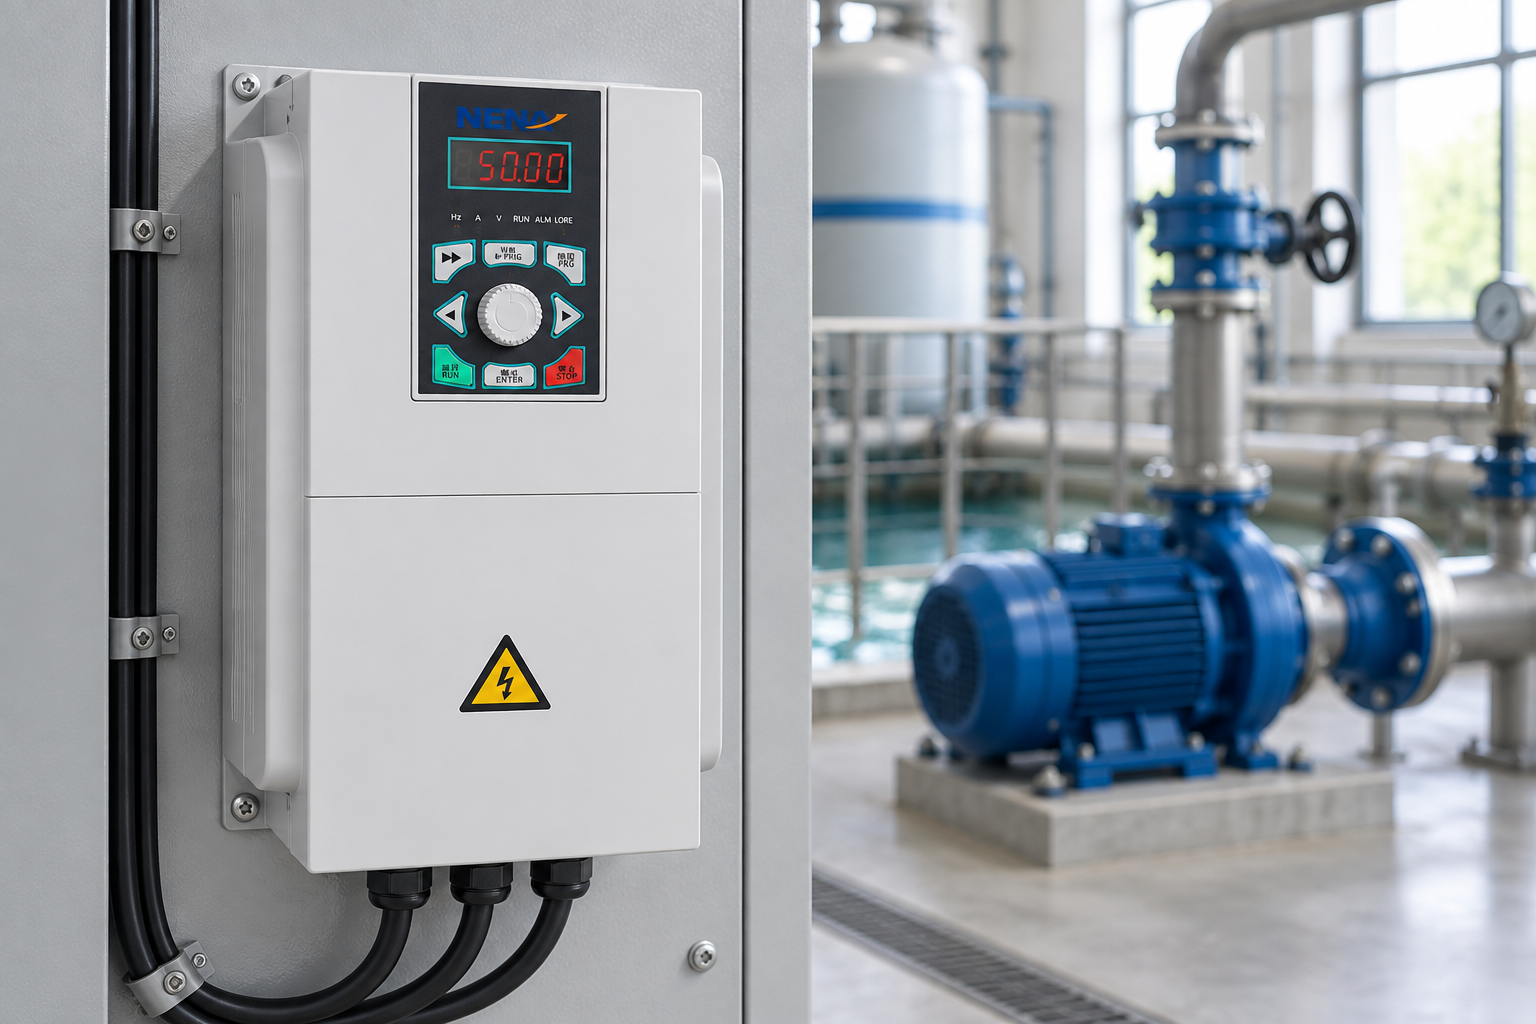
EMC performance depends on the complete installation. IEC 61800-3 addresses EMC requirements and test methods for power drive systems; its limits and environment categories should be matched to the intended industrial or residential setting. Follow the drive maker’s cable length, shield termination, filter, carrier-frequency, and leakage-current guidance. A compliant drive can still produce an unacceptable installation if bonding or cable routing is poor.
Harmonics are a separate power-quality question. A six-pulse rectifier can draw non-sinusoidal current; the impact depends on drive population, transformer impedance, background distortion, and the utility or facility limit. Where a project invokes IEEE 519 or a local utility requirement, measure or model the point of common coupling and consider line reactors, passive or active filters, a multi-pulse front end, or an active front end. Do not present a harmonic number from a product data sheet as proof of site compliance.
Before energizing, verify phase sequence where applicable, protective earth continuity, insulation and motor-cable condition, control polarity, emergency-stop behavior, safe torque off (if used), motor rotation with the load uncoupled, and the minimum and maximum speed limits. Record parameter backups and as-left measurements. A commissioning sheet should identify firmware, motor data, fault history, protection settings, and who approved any bypass or override.
Use a short procurement specification that makes the operating envelope explicit:
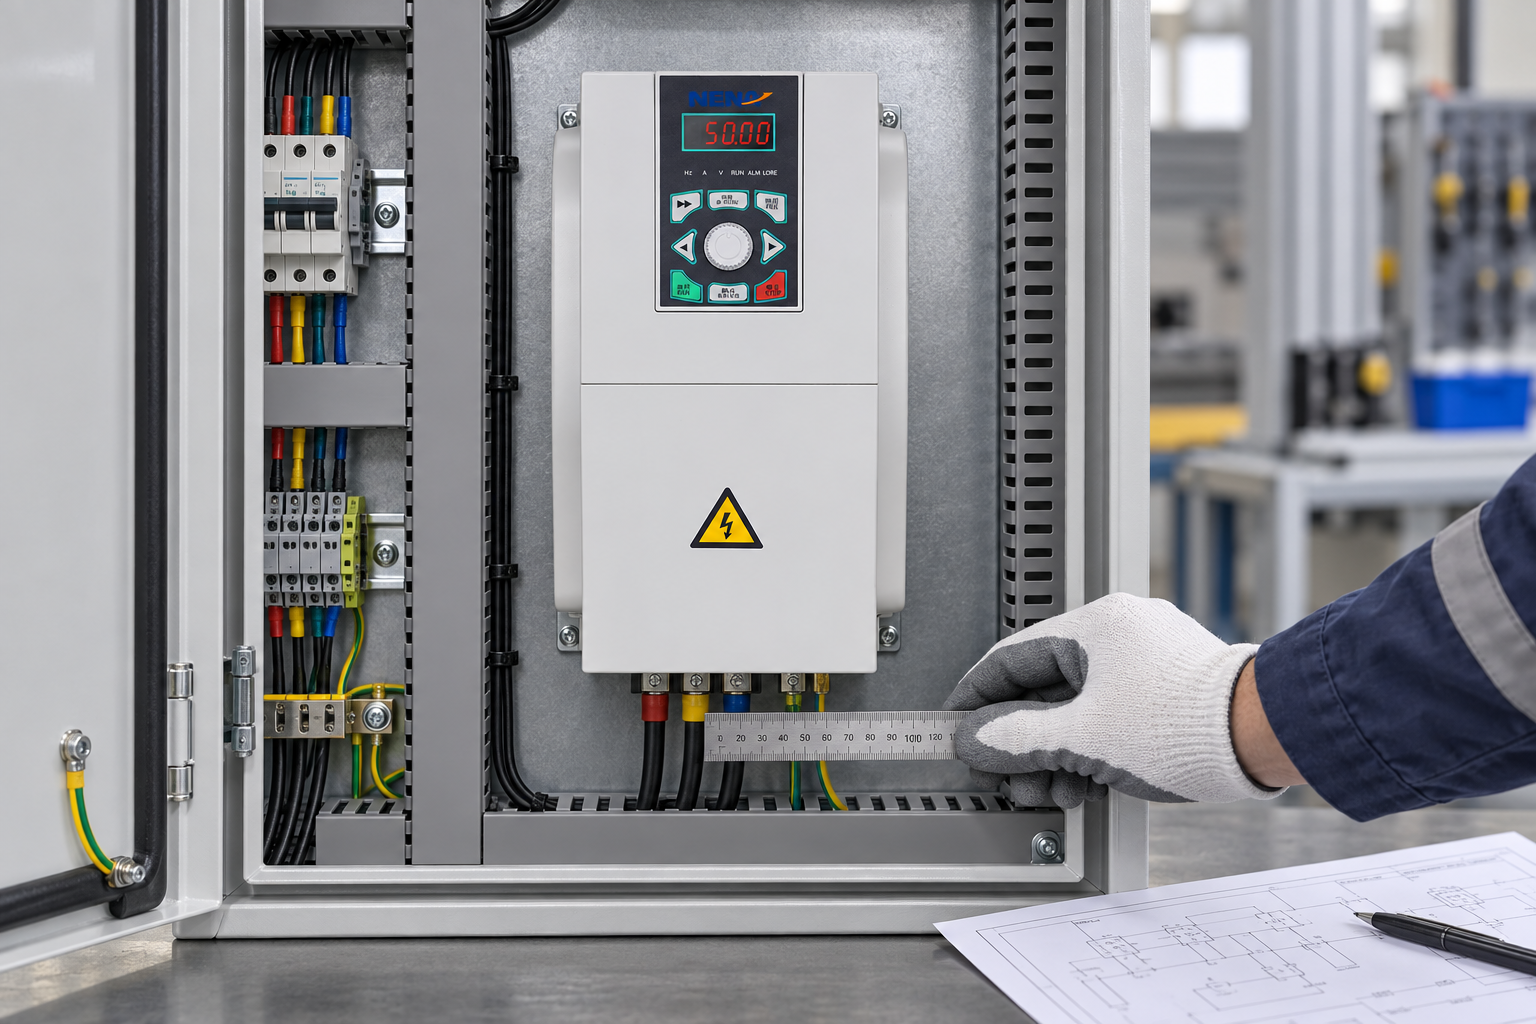
Ask for a dimensional drawing, terminal schedule, derating curve, wiring diagram, fault-code list, test record, spare-parts recommendation, and commissioning procedure. If a cabinet is supplied, verify heat dissipation, clearances, cable-entry method, busbar or terminal ratings, and whether the stated enclosure rating applies after field modifications. The commercial quote should identify what is included in factory testing and what remains a site responsibility.
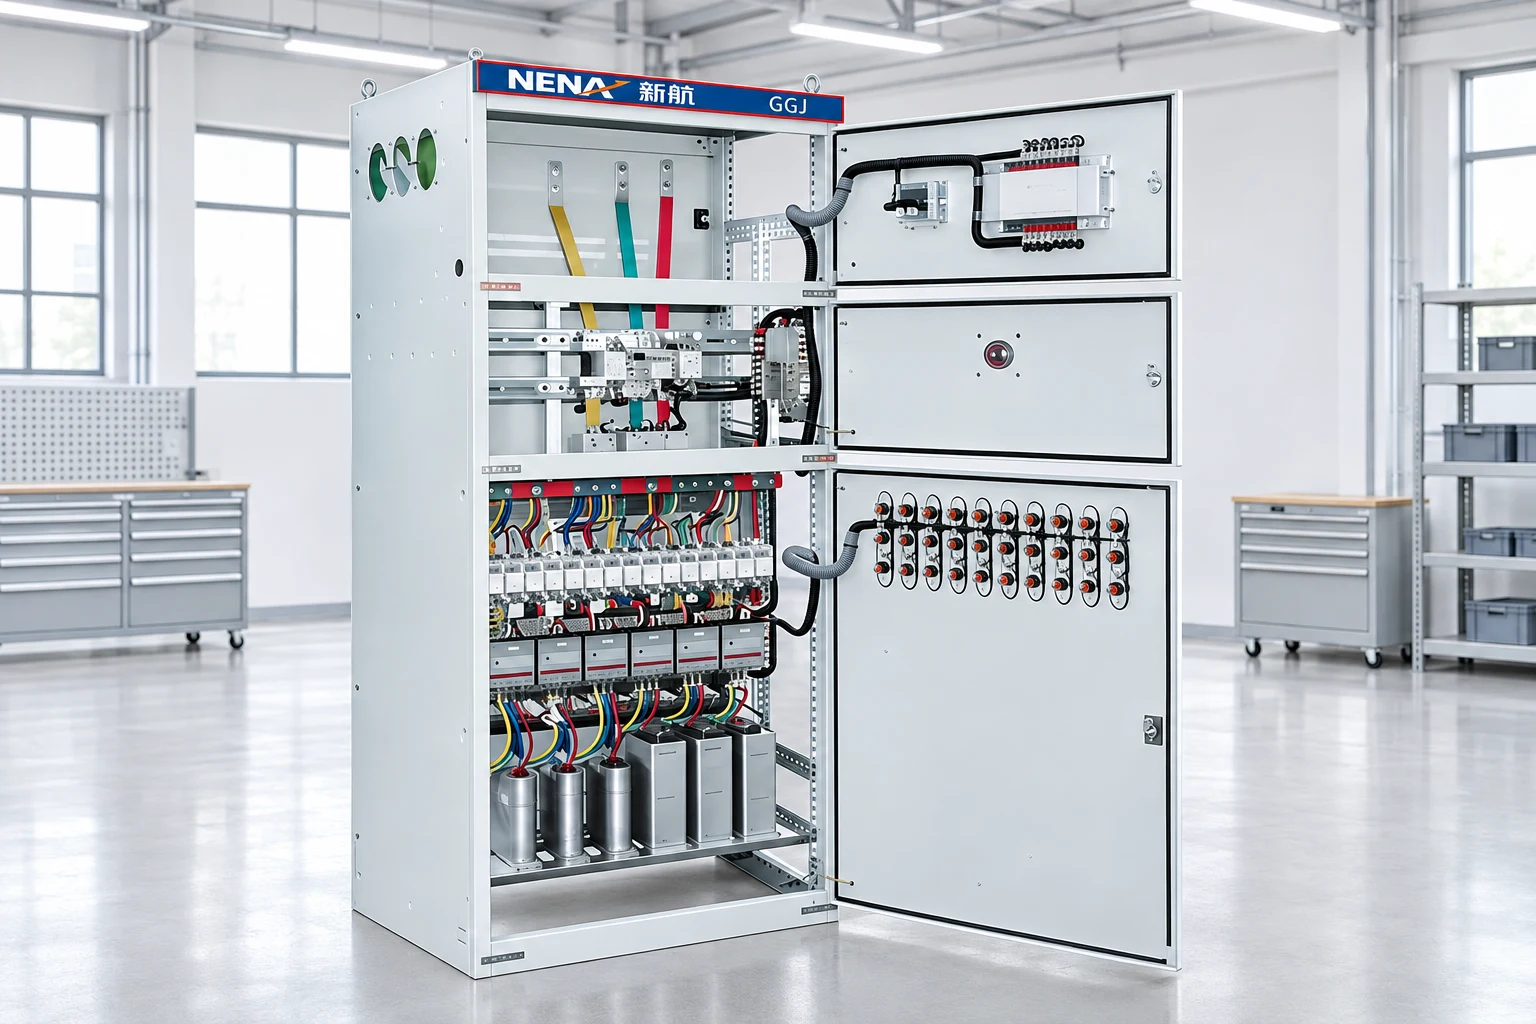
XINHANG can be considered when a project needs configurable motor-starting equipment, panel documentation, or a comparison between online and bypass architectures. For a full-speed motor that benefits from reduced starting stress rather than continuous speed variation, compare the bypass soft starter option against the electrical and mechanical requirements. The product choice should follow the approved specification and test evidence; brand selection comes after the duty and compliance envelope is clear.
| Standard or rule | Scope in this decision | Commercial consequence |
|---|---|---|
| IEC 60034-1 | Rating and performance fundamentals for rotating electrical machines | Motor data and test conditions must be interpreted consistently; it is not a blanket approval of a complete drive system |
| IEC 61800-5-1 | Safety requirements for adjustable-speed electrical power drive systems | Supports hazard review for the drive system; installation and local code duties remain |
| IEC 61800-3 | EMC requirements and test methods for power drive systems | Product test results do not replace site-level cable, bonding, filter, and environment verification |
| NEMA MG 1 | U.S. motor and generator construction, performance, and application guidance | Useful for motor/drive compatibility and application language; check the specific part and edition |
| IEEE 519 or local utility rule | Harmonic control at the point of common coupling where adopted | Limits may apply to the facility or installation, not simply to an individual controller |
| Local electrical and workplace rules | Isolation, protective devices, guarding, wiring, and work practices | Destination-market compliance, inspection, and liability depend on the installed system and claims made |
These standards are not interchangeable product badges. A test method describes how performance is evaluated; a product certification or declaration has a distinct scope and issuing basis. Request the exact certificate, declaration, or test report and confirm its model, options, ratings, edition, and destination-market applicability. Unsupported claims can delay acceptance, invalidate a specification, or create warranty and liability disputes.
The correct controller is the one whose current, overload, control range, braking, enclosure, EMC, and protection ratings match the motor and its load. Choose a VFD when continuous speed control is required; choose a soft starter when the motor normally runs at full speed and the goal is a smoother start or stop. Confirm the nameplate and load profile before selecting by kW alone.
A VFD rectifies AC to a DC link and switches that energy into a controlled three-phase waveform with a selected frequency and voltage. Motor speed changes with frequency, while the control algorithm manages flux, torque, acceleration, and protection. A soft starter instead controls the applied voltage during starting and normally bypasses or remains in the power path after the ramp, so it is not a substitute for continuous speed regulation.
No, not as a general solution for an industrial three-phase motor. Household dimmers are designed for compatible single-phase loads and may create severe waveform distortion, overheating, loss of torque, or unsafe failure when connected to a motor. Use a controller rated for the motor’s phase, voltage, current, duty, protection, and installation environment.
No. Motors differ in voltage, current, pole count, insulation, cooling, torque demand, braking, starting frequency, and feedback requirements. A controller that is adequate for a variable-torque fan may be unsuitable for a hoist or high-inertia conveyor, even if the nameplate kW is identical. Match the drive to the motor and application, then verify the complete installation.
For a project that needs a documented panel solution, review the 3 phase motor speed controller panel support alongside the speed-control requirements and ask XINHANG for a configuration review, dimensional information, and application-specific test documentation.